Die Berechnung des Winkels φ′ im Intervall (0,2π] kann im Prinzip so durchgeführt werden, dass der Winkel zunächst wie vorstehend beschrieben im Intervall (−π,π] berechnet wird und, nur falls er negativ ist, noch um 2π vergrössert wird:
φ′={φ+2π,φ,φ<0otherwise.
Bemerkung
Alternativ zu arctan kann die Berechnung von φ auch über den Sinus und Cosinus erfolgen:
Der allgemeine Fall hat m lineare Gleichungen, n Unbekannte und stellt ein LGS dar. Falls
mmm>n, dann ist das LGS u¨berbestimmt (numerisch lo¨sbar)<n, dann ist das LGS unterbestimmt (analytisch lo¨sbar)=n, (analytisch lo¨sbar)a11x1+a12x2+⋯+a1nxna21x1+a22x2+⋯+a2nxn⋮am1x1+am2x2+⋯+amnxn=b1=b2⋮=bm⎭⎬⎫⇒Ax=b
Bringe (Ab) durch Operationen der Art (I), (II), (III) in folgende Form (Zeilenstufenform, d.h. es muss nicht unbedingt die Einheitsmatrix ergeben!):
10⋱01x1⋮xn⇔(𝟙x), wobei 𝟙=^Einheitsmatrix
(I) Zeilen vertauschen
(II) Addition/Subtraktion von einer Zeile (Gleichung) zu einer anderen
(III) Ver-k-fachen einer Zeile (Gleichung) mit k∈R∖{0}
Am besten geht das, wenn ihr das folgende Verhältnis bildet (dies werden wir später nochmals brauchen!)
Wir wählen x3=:s,s∈R∖{0} als freien Parameter.
Mit Rückwärtseinsetzen erhalten wir von der 2. Zeile
ax2−3s=0⇔ax2=3s⇔x2=a3s
Mit Rückwärtseinsetzen erhalten wir von der 1. Zeile
x1−s=0⇔x1=s
Somit sind wir bereits bei der Lösung von diesem Fall angelangt:
L=⎩⎨⎧sa3sss∈R∖{0},a=±2⎭⎬⎫
2. Fall:x3=0
Somit macht die 3. Zeile keine Aussage über a. Also müssen wir auf die 2. Zeile ausweichen.
ax2−3x3=0⇒ax2−3⋅0=0⇒ax2=0⇒a=0∨x2=0
(a) a = 0, x2=0:
Wir wählen x2=t,t∈R∖{0} als freien Parameter.
Mit Rückwärtseinsetzen erhalten wir von der 1. Zeile x1=0. Somit erhalten wir die Lösung:
L=⎩⎨⎧0t0t∈R∖{0},a=0⎭⎬⎫
(b)x2=0:
Somit folgt aus der 1. Zeile: x1=0
Dieser Fall liefert nur die triviale Lösung 000 und kann ausgeschlossen werden.
Insgesamt folgt also, dass wir für a∈{−2,0,2} nichttriviale Lösungen erhalten.
Matrizen und Vektoren im Rn und Cn
Definition
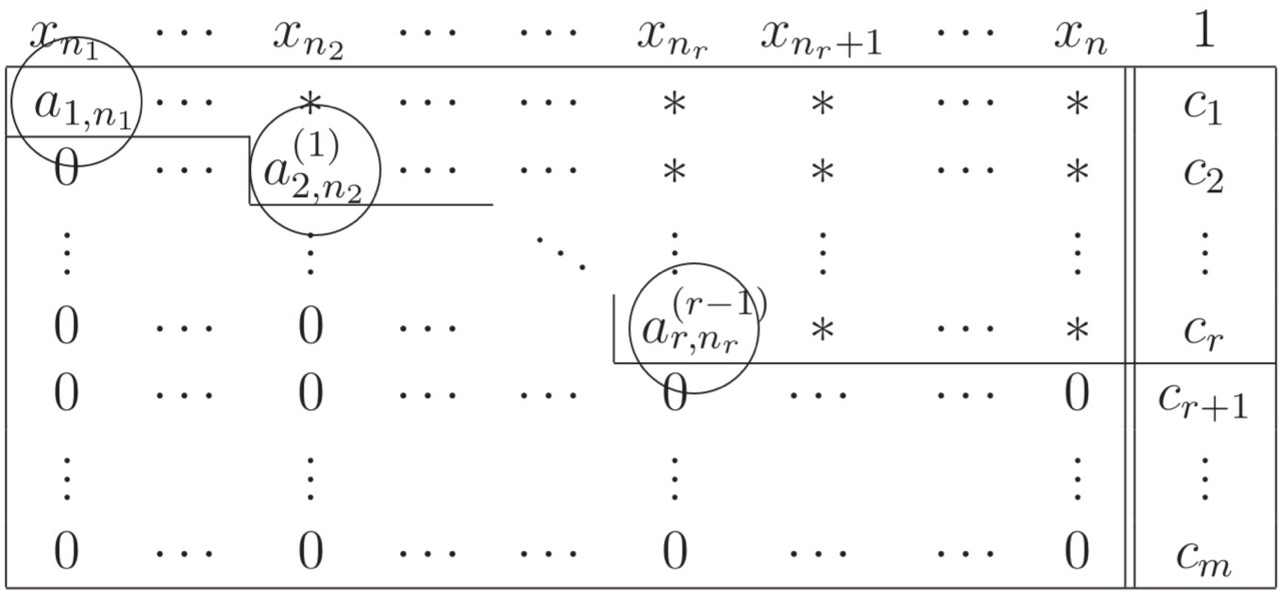
Die im folgenden Bild eingekreisten Elemente heissen Pivotelement oder kurz Pivot.
DefinitionPivotisierung
Pivotisiere in der aktuellen Spalte j, d.h. bestimme den Index ip∈{j,j+1,...,m} mit ∣aipj∣=i∈{j,j+1,...,m}max∣aij∣.
Definition
In der Zeilenstufenform (ZSF) des Systems heisst die Anzahl r∈N der Pivotelemente der Rang der Matrix A ∈Rm×n und des Gleichungssystems, d.h.
Rang(A):=r=^# Pivotelemente.
Bemerkung
Sei die Matrix A ∈Rm×n und der Rang r∈N, dann gilt
r≤min{m,n},
n−r=^#freie Parameter, wobei n die Anzahl Unbekannte ist.
Beispielzu (ii)
m<n:
A=300010002−212−1⇝Rang(A)=3
Hier sieht man, dass der Rang nicht mehr als 3 sein kann, da die maximal mögliche Anzahl Pivotelemente gleich 3 ist.
m>n:
B=10000200−25−120⇝Rang(B)=3
In diesem Fall ist die letzte Zeile linear abhängig, d.h. mit den ersten drei Zeilen können wir die Letzte zur Nullzeile umwandeln. Somit ist auch hier die maximal mögliche Anzahl Pivotelemente gleich 3.
Nun kontrollieren wir das Ganze mit Hilfe von Matlab.
Wir befinden uns im Command Window:
% erstelle die Matrix A und B>> A = [2 -3 5; 1 0 2];>> B = [0 5; 1 1; -2 0];% fuehre die Multiplikation aus>> A*Bans = -13 7 -4 5
Spielen wir noch etwas mit Matlab damit ihr alle nötigen Funktionen kennt, um selbst zu überprüfen, ob ihr Fehler gemacht habt.
Angenommen ihr wollt (AB)T=BTAT berechnen, ohne die Matrizen von Hand zu transponieren:
% erstelle die Matrix A und B>> A = [2 -3 5; 1 0 2];>> B = [0 5; 1 1; -2 0];% fuehre die Multiplikation aus>> (A*B)'ans = -13 -4 7 5>> B'*A'ans = -13 -4 7 5% erstelle eine 3-dim. Einheitsmatrix>> einheitsmatrix = eye(3);
Bemerkung
Es gelten für die Matrixmultiplikation die gängigen Rechenregeln (Assoziativität, Distributivität). AUSSER Kommutativität!!!(AB=BA) !!!!!
Definition
Sei A eine reellem×n - Matrix. Die n×m - Matrix AT mit (AT)ij=Aji heisst die zu Atransponierte Matrix.
Definition
Sei A eine komplexem×n - Matrix. Die n×m - Matrix AH mit AH=(A)T=AT heisst die zu Ahermitesch oder konjugiert-transponierte Matrix.
BemerkungEigenschaft von transponiert bzw. hermitesch
Sei A,B∈En×n, dann gilt
(AB)H=BHAH (bzw. (AB)T=BTAT).
Eine quadratische Matrix A∈En×n nennt man nilpotent, wenn eine ihrer Potenzen die Nullmatrix ergibt:
Ak=0 fu¨r das kleinste k∈N.
Bemerkung
Wenn bei L∈En×n der untere Dreiecksteil inklusive Diagonale gleich Null ist (strikte obere Dreiecksmatrix), dann handelt es sich um eine nilpotente Matrix.